Om prosjektet
Dagens muligheter for en robot som står i stand til å spille sjakk for seg selv er store. Vi har utviklet et system som gjør det mulig for en datamaskin å tolke spilltilstanden fra et fysisk sjakkbrett. Dette systemet jobber i tandem med en sjakkmotor for å produsere et trekk som vil bli sendt til en robotarm.
Hovedfokuset er å få alle de forskjellige systemene til å jobbe sammen som en helhet. Av denne grunn har prosjektet et forkortet omfang hvor det kan hende at alle spesialregler ikke er implementert.
Prosjektet utforsker praktiske anvendelser av Hall-effektsensorer. Det demonstrerer integrering av robotikk, sensorteknologi og spillalgoritmer.
Bilder:
-
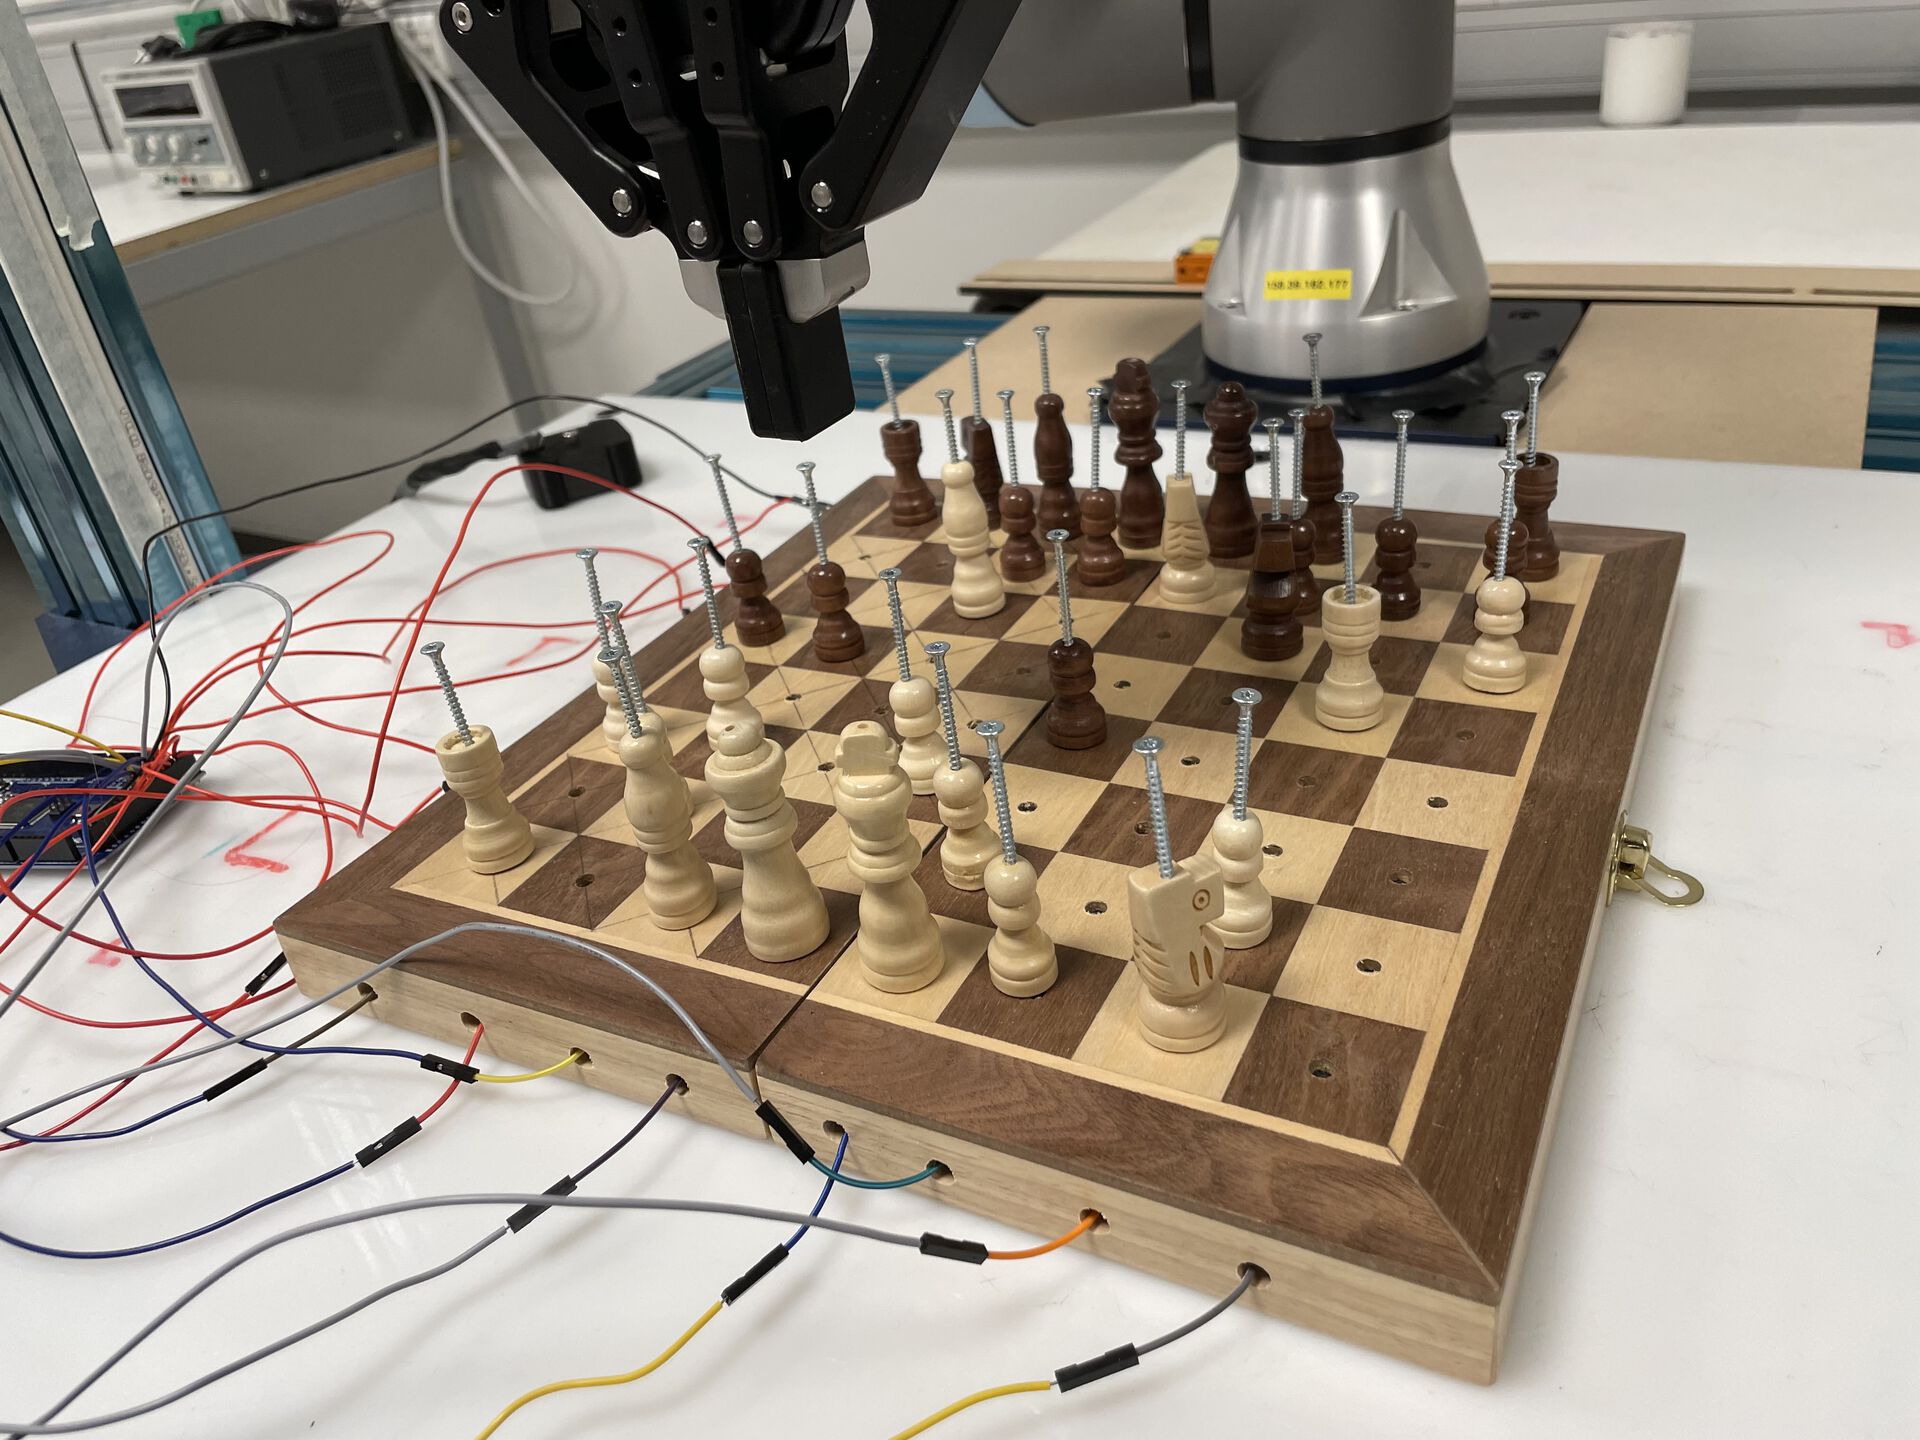
Bildet viser sjakkbrettets tidlige form. Brikkene er prototyper.
-
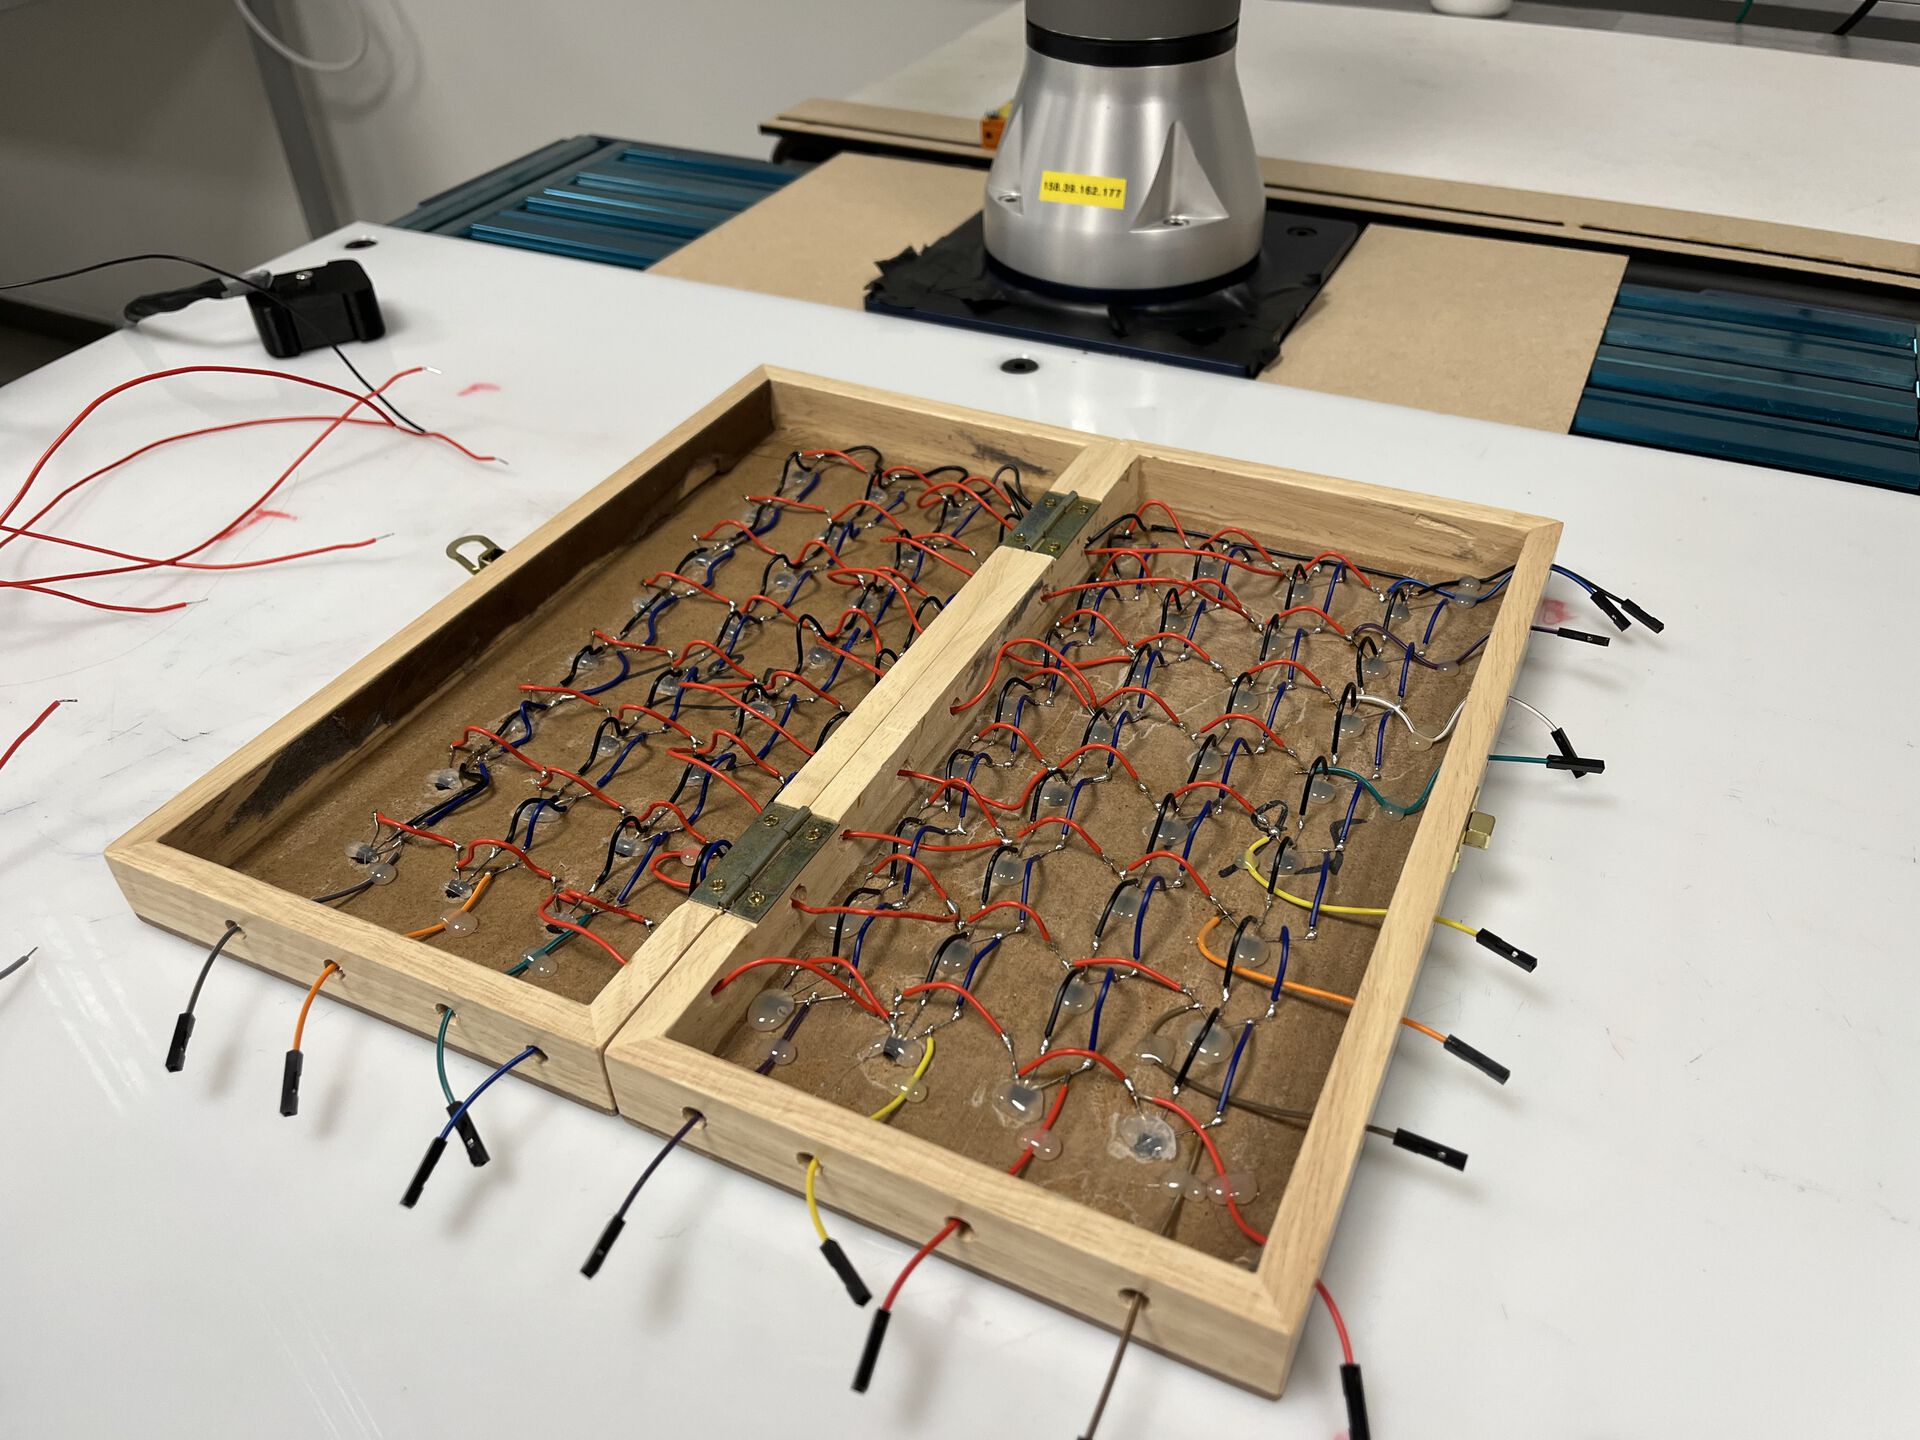
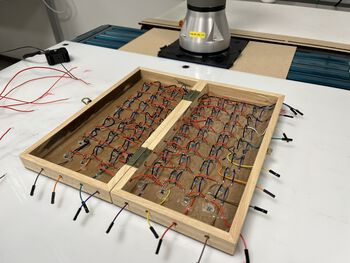
Bildet viser innsiden av sjakkbrettet. Det illustrerer hvordan man kan koble sammen sensorene.
Prosjektdeltakere
Niklas Berby, Joakim Tollefsen Johannesen
Om oppdragsgiveren
Erik Holmen, Høgskolen i Østfold Fakultet for informasjonsteknologi, ingeniørfag og økonomi
Veileder
Haris Jasarevic, Høgskolen i Østfold